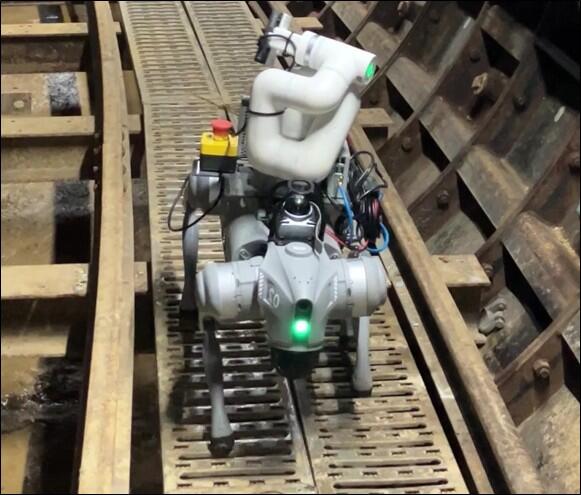
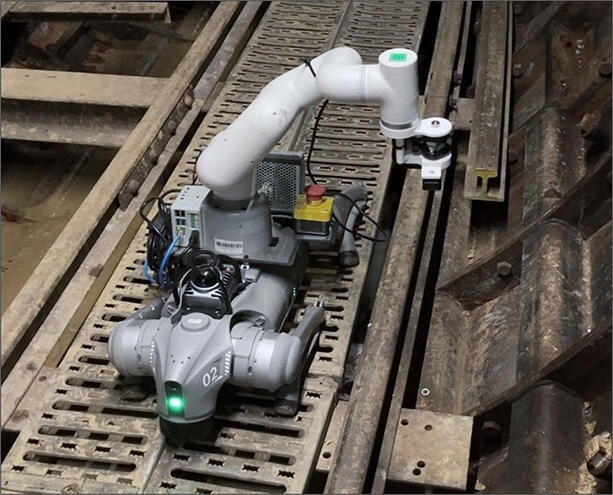
「わんワン測量」は、シールド坑内における測量において、4足歩行ロボットとロボットアームの組み合わせにより、指定した既知点に対し、プリズムの自動設置・撤去を実現します。本システムは、3D-LiDARセンサーによる高精度な自己位置推定、カメラ画像から既知点の位置を判断するAI画像認識、ロボットアームによる精密な動作および水平確保が可能であるため、シールド坑内における測量作業の無人化を実現します。
特長
■シールド線形に沿った自動歩行
3D-LiDARによる自己位置推定により、シールド線形に沿って坑内足場板上を時速約2㎞で歩行します。現在位置と既知点の位置関係を認識し、指定した既知点まで自動で歩行・停止します。
■自動充電
後方台車と連動して移動する充電ステーションを設置し、待機中に4足歩行ロボットの充電を行います。測量開始・終了時は自動で充電ステーションへ発進・帰還します。
■既知点に対する高精度なプリズム設置
既知点認識用のカメラ画像を元に、AI画像認識を用いることで高精度に既知点を認識します。その後、ロボットアームの制御により、プリズムの中心軸が既知点直上に配置されるよう位置・水平の調整を行います。 (2点間距離計測時の較差:2㎜程度)